


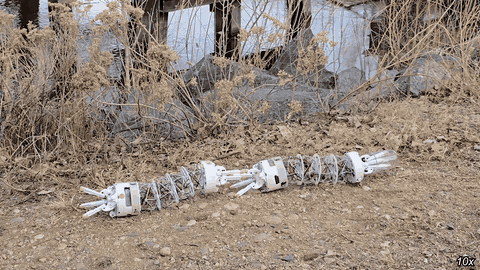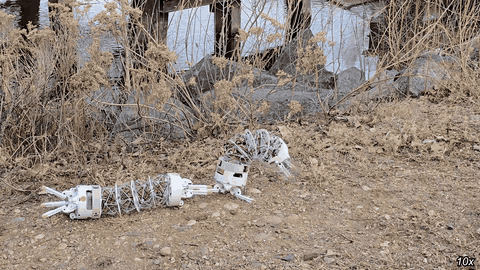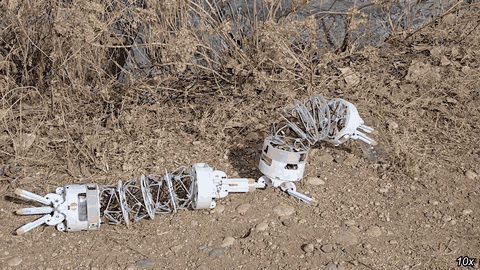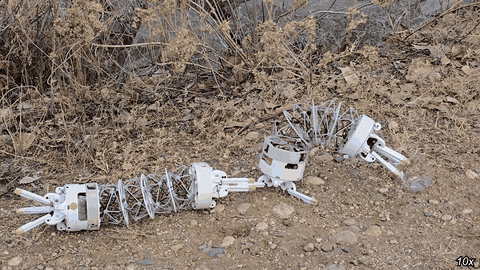
Инспирирани од неверојатната подвижност на слоновата сурла, научници од Државниот универзитет во Колорадо развија нов вид флексибилни роботи кои можат да ја менуваат својата форма, да фаќаат и пренесуваат предмети, па дури и да се поврзуваат меѓусебно за да извршуваат посложени задачи.
Роботите се резултат на истражувањето предводено од професорот Џиангуо Жао и неговиот тим од Катедрата за машинско инженерство. Роботите имаат потенцијал за широка примена, од операции за пребарување и спасување па сè до индустриски задачи, а во иднина би можеле да најдат примена и во вселенските истражувања. Резултатите од истражувањето се објавени во Nature Machine Intelligence.
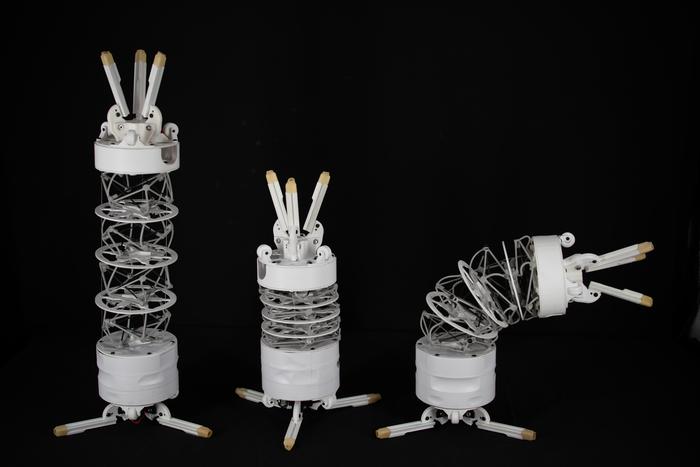
За разлика од конвенционалните роботи кои најчесто се составени од цврсти делови поврзани со механички зглобови, новите машини се изградени според принципот наречен интегритет на напон (tensegrity). Кај оваа конструкција, цврстите прачки се држат во правилна положба со мрежа од затегнати кабли, наместо да бидат круто поврзани меѓусебно. Така се добива лесна и флексибилна структура што може да се свиткува, издолжува и собира, приспособувајќи се на околината.
Нивното цевчесто тело нема класични зглобови, а на двата краја има механички клешти. Тие им овозможуваат на роботите да фаќаат и манипулираат со предмети, но и да се прикачуваат еден за друг. На тој начин можат да формираат различни конфигурации – синџири, јамки и разгранети структури.
Демо-видеото ги прикажува подвижноста, способноста за фаќање предмети и можностите за меѓусебно поврзување на новите роботски системи.
Благодарение на оваа способност, роботите можат да се приспособуваат на различни задачи: да се обвиткаат околу предмет за да го подигнат и пренесат, да се движат низ нерамен терен налик на змија или да се здружат со други единици за да формираат поголем роботски систем. Механичкото поврзување со клешти, според истражувачите, е посигурно и го намалува ризикот од непрецизно спојување, проблем што може да се јави кај системите кои користат магнети.
Едeн од најголемите предизвици во развојот бил пронаоѓањето на доволно мали, но истовремено моќни и сигурни мотори, способни да ги изведуваат различните движења. Тимот ги тестирал роботите и во лабораториски услови и на природни терени.
Засега нивното движење го контролира човек, но истражувачите веќе демонстрирале дека два робота можат самостојно да се пронајдат и да се поврзат. Следната цел е развој на системи што ќе можат автономно да соработуваат, со минимална човечка интервенција, како и зголемување на брзината на движење.
Долгорочната визија е создавање роботски тимови составени од десетици, па дури и стотици вакви единици, кои би можеле заеднички да пристигнат на одредена локација и да се организираат според задачата што треба да ја извршат. Токму нивната способност да ја менуваат сопствената форма и да се поврзуваат меѓусебно би можела да ги направи особено корисни во средини каде што традиционалните роботи тешко се снаоѓаат.